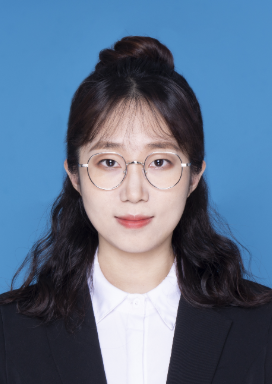
王秀博,女,1993年08月,工学博士,讲师,研究生导师。
联系方式
电子邮件:wangxiubo@neuq.edu.cn
办公地点:科技楼5009
研究方向
1.全驱系统方法预测控制与应用;
2.航天器与飞行器导航制导控制;
3.网络化空间机器人控制;
4.人机交互控制
教育背景
2019.09-2024.09 哈尔滨工业大学 控制科学与工程 工学博士
工作履历
2024.10-至今 东北大学秦皇岛分校
学术兼职
中国自动化学会全驱系统理论与应用专业委员会委员
IFAC World Congress 2026, Co-Session Chair
IFAC ACA 2026,Co-Session Chair, AE
Conference on Fully Actuated System Theory and Applications (FASTA), Session Chair, AE
Chinese Control Conference (CCC), Session Chair
IEEE Trans on SMCS, Cyber, TII, AES, ASE等期刊审稿人
科研情况
【在研项目】
1. 基于全驱系统方法的非线性欠驱弹性批次系统预测控制研究,国家自然科学基金青年科学基金项目,主持。
2. 基于全驱系统方法的多轴数控加工系统安全预测控制技术研究,全驱系统理论与应用青年研究基金,主持
3. 基于全驱系统方法的人机认知与安全博弈预测控制,河北省自然科学基金青年基金,主持
4. 基于全驱系统方法的航天器批次绕飞迭代学习预测控制方法研究,河北省高等学校青年基金项目,主持
5. 25-01控制板定制开发,校企技术联合开发,主持
6. 人机交互低空飞行器全驱安全预测控制研究成果报告,人民政府办公室调研课题,主持
7. 混合智能体的层次化全驱博弈预测控制研究,中央高校基本科研业务费青年启动项目,主持
8. 高阶全驱系统理论与航天器控制技术,国家自然科学基金基础科学中心项目,参与
9.多基地、多产线、多工序分层计划协调方法及系统架构,国家科技重大专项,参与
10. 多源数据融合下内蒙古森林草原火灾智能预警与蔓延模拟系统研发,内蒙古自治区重点研发和成果转化计划项目子课题,参与
【结题项目】
1. 基于全驱系统方法的预测控制与应用研究,全驱系统理论与应用青年研究基金,主持
2. 空间翻滚目标捕获过程中的航天器控制理论与方法,国家自然科学基金重大项目,参与
奖励与荣誉
第二十一届全国大学生智能汽车竞赛:轮腿穿越 全国一等奖 指导老师
第二十一届全国大学生智能汽车竞赛:单车定向 全国一等奖 指导老师
学术成果
【论文、专著与专利等】
发表论文30余篇
【代表性学术论文】
1. Wang Xiubo, Duan Guangren. Predictive control for Euler–Lagrange systems with input saturation and dead-Zone: A FAS approach [J]. IEEE Transactions on Systems, Man, and Cybernetics: Systems, 2025, 55 (9): 5935-5945.
2. Wang Xiubo, Duan Guangren. Fully actuated system approaches: Predictive elimination control for discrete-time nonlinear time-varying systems with full state constraints and time-varying delays[J]. IEEE Transactions on Circuits and Systems I: Regular Papers, 2024, 71(1): 383-396.
3. Wang Xiubo, He Xinyi, Xu Lixue, Duan Guangren. Adaptive Iterative Learning Predictive Control for Variable-Mass Spacecraft Batch Fly-Around Based on FAS Approaches [J]. IEEE Transactions on Aerospace and Electronic Systems, 2026.
4. Wang Xiubo, He Xinyi, Xu Lixue, Duan Guangren. Fully Actuated Iterative Learning Predictive Control for Spacecraft Batch Fly-Around with Batch-Varying Reference Trajectories [J]. Science China Technological Sciences, 2026, 69:11.
5. Wang Xiubo, Duan Guangren. Comprehensive reconstructions and predictive control for quadrotor UAV information gathering tracking missions based on fully actuated system approaches[J]. ISA Transactions, 2024, 147: 540-553.
6. Xu Lixue, Wang Xiubo*, Duan Guangren. Bi-level predictive safety control for multi-axis CNC systems based on FAS approaches [J]. Control Engineering Practice, 2026, 169: 106798.
7. Xu Lixue, Wang Xiubo*, Duan Guangren. Hierarchical Predictive Sliding Mode Control for Under-actuated UAV: A FAS Approach [J]. IEEE Transactions on Aerospace and Electronic Systems, 2026, 62:15239-15249.
8. Xu Lixue, Wang Xiubo*, et al. A Velocity-Saturated Tracking Differentiator for Edge Motion Control in Industrial IoT-Enabled CNC Systems [J]. IEEE Internet of Things Journal, 2026.
9. Wang Xiubo, Duan Guangren. High-order fully actuated system approaches: Model predictive control with applications to under-actuated systems[J]. Journal of the Franklin Institute, 2023, 360(10): 6953-6975.
10. Wang Xiubo, He Xinyi, Guo Ge. FAS Approaches: Iterative Learning Predictive Control for Spacecraft Fly-Around Batch Processes, IFAC WC 2026.
11. 王秀博, 段广仁. 带有输入饱和的非线性全驱系统级联预测控制[J]. 控制理论与应用, 2025,42(12):2419-2428.
12.王秀博, 段广仁. 低空欠驱垂直起降飞行器攻击-躲避全驱博弈控制[J]. 控制理论与应用, 2026, 43(9): 1857 -1868.
13. 王秀博, 李童瑶, 段广仁. 倾转双旋翼无人机的亚全驱预测悬停控制 [J].控制理论与应用, 2026.
14. Lixue Xu, Xiubo Wang*. Safe Control for VTOL UAV Based on FAS Approaches[J]. IFAC-PapersOnLine, 2025, 59(20): 143–148.
15. Duan, Guangren, and Xiubo Wang. Characterization of Region of Exponential Attraction for Substabilization of FASs. 2026 5th Conference on Fully Actuated System Theory and Applications (FASTA), 2026: 236–241.
【专利】
1. 王秀博,何欣怿,等. 航天器追逃防三体博弈系统的全驱控制方法及装置, 2026.
2. 王秀博,何欣怿,等. 变参考轨迹下航天器批次绕飞相对运动系统的控制方法, 2026.
3. 王秀博,何欣怿,等. 变质量条件下航天器批次绕飞相对运动控制方法, 2026.
4. 王秀博, 王瑞诚, 等. 面向非合作航天器的追逃博弈模型预测控制方法, 2026.
讲授课程情况
研究生课程:《非线性系统控制理论》(双语)
本科生课程:《信号与系统》
指导研究生情况
在读研究生3名,协助指导研究生1名。
每年招收2-3名硕士研究生,研究方向涵盖控制理论、航空航天与机器人等领域。支持研究生参加国内外学术会议,推荐优秀研究生到国内外知名高校或科研机构读博。